xoves, 26 de novembro de 2015

ACTIVIDADE6

ACTIVIDADE6.PDF
Crea unha nova entrada (ou publicación)no teu blog co nome ACTIVIDADE6.
Impresora 3D.
  1. Buscando a información na rede redacta aproximadamente 25 liñas explicando o seu principio de funcionamento, tipos e aplicacións. 
  2. Engade un vídeo da rede (duración non superior a 3 minutos si é posible).  

 1.As impresoras 3D que permiten imprimir o que vemos no noso computador, a través dun proceso no que se utiliza diferente información, para que nós cheguemos a tela nas nosas mans. Isto loxicamente non é un proceso igual ao que se experimenta actualmente e non significa que se descargamos un arquivo imos poder imprimilo en tres dimensións. Para iso necesítase un proceso moito máis complexo,creado co computador por medio de calquera programa CAD (Deseño Asisitido por Computador) nun modelo 3D físico. Unha impresora 3D é algo máxico, é coma se puidésemos por fin crear obxectos da nada.Cunha impresora 3D podemos imprimir  obxectos tan sinxelos como unha cunca de café a obxectos moito máis complicados e incribles como partes dun avión ou mesmo órganos humanos utilizando as propias células dunha persoa.Polo xeral, os materiais que se utilizan para fabricar os obxectos poden ser metais, nylon, e como uns 100 tipos de materiais diferentes.


 Hai dous tipos de impresoras 3D: de tinta e láser

   -Impresoras 3D de tinta: utilizan unha tinta aglomerante para compactar o po. O uso dunha tinta permite a impresión en diferentes cores.
   - Impresoras 3D láser: É un láser que transfire enerxía ao po facendo que se polimerice. Despois mergúllase nun líquido que fai que as zonas polimerizadas se solidifiquen.
 
Podemos distinguir estes tipos de impresoras 3D:

Impresoras 3D por Estereolitografía (SLA),
Impresoras 3D de Sinterización Selectiva por Láser (SLS),Impresoras 3D por Inxección e Impresión por deposición de material fundido (FDM)


APLICACIÓNS:
 1. Partes do corpo e prótese humanas:
Pódense fabricar prótese para discapacitados como pernas, brazos, mans, anacos de óso e mesmo cubertas para a cara en caso de feridas profundas.
2. Armas:Pode chegar a supoñer unha ameaza para a seguridade cidadá a curto prazo xa que ás institucións públicas seralles imposible controlar o mercado de armas.
3.Construción:Xa se fala da posibilidade de utilizar impresoras 3D xigantes para construír casas. Iso faise imprimindo pezas prefabricadas que despois permiten montar a vivenda en moi pouco tempo reducindo ademais nun 50% os residuos xerados.


2.VIDEO.
 

sábado, 14 de novembro de 2015

Tema 2


 Crea un arquivo en Open Officce Writer en formato libre (tamaño de letra 12). Os conceptos están definidos nas páxinas 32 e 33 do libro (non é necesario buscar información adicional, excepto no punto 1) e son os seguintes:
  • Superordenador Mare Nostrum. Busca información (aprox 15 liñas) e imaxe na rede.
  • Tablets. Busca imaxe na rede.
  • Smartphones. Busca imaxe na rede. 


ACTIVIDADE4.pdf
Crea un arquivo en Open Officce Writer en formato libre (tamaño de letra 12). Os conceptos están definidos nas páxinas 36 e 37 do libro (non é necesario buscar información adicional) e son os seguintes:

• RAM. Busca imaxe na rede.

• Memoria caché.

• Memoria virtual.

• Memoria ROM-BIOS.

• Memoria RAM-CMOS.


venres, 13 de novembro de 2015

INFORMACION VIRTUAL

Crea unha nova entrada no teu blog co nome INFORMACION VIRTUAL. En formato libre desenrola os seguintes contidos buscando a información na rede e ilustra cada concepto cun vídeo da rede (duración non superior a 3 minutos si é posible). Non se trata de poñer moita información sinón de intentar explicar os conceptos para que os comprendan os teus compañeiros de clase.
  1. Xeolocallización.
  2. Realidade aumentada.
  3. Licencias Creative Commons.
  4. Macrodatos (Big Data)


1.É un concepto relativamente novo, que proliferou duns dous anos a esta parte e que fai referencia ao coñecemento da propia localización xeográfica de modo automático.

Tamén denominada xeorreferenciación, a xeolocalicación implica o posicionamento que define a localización dun obxecto nun sistema de coordenadas determinado. Este proceso é xeralmente empregado polos sistemas de información xeográfica, un conxunto organizado de hardware e software, máis datos xeográficos, que se atopa deseñado especialmente para capturar, almacenar, manipular e analizar en todas as súas posibles formas a información xeográfica referenciada, coa clara misión de resolver problemas de xestión e planificación.


 2.É o termo que se usa para definir unha visión a través dun dispositivo tecnolóxico, directa ou indirecta, dunha contorna física do mundo real, cuxos elementos se combinan con elementos virtuais para a creación dunha realidade mixta en tempo real. 
Consiste nun conxunto de dispositivos que engaden información virtual á información física xa existente, é dicir, engadir unha parte sintética virtual ao real.

 3.É unha organización sen ánimo de lucro, cuxa oficina central está situada na cidade de Mountain View, no estado de California, nos Estados Unidos de América. Dita organización permite usar e compartir tanto a creatividade como o coñecemento a través dunha serie de instrumentos xurídicos de carácter gratuíto. As licenzas Creative Commons non substitúen aos dereitos de autor, senón que se apoian nestes para permitir modificar os termos e condicións da licenza da súa obra da forma que mellor satisfaga as súas necesidades.


4.O termo macrodatos é unha alternativa válida pois achega, como big, o significado de 'grande'; é unha solución breve e non ten, como ocorrería con megadatos, un posible risco de confusión co termo mega, moi frecuente tamén nos mesmos ámbitos.O Big Data ou Datos masivos é un concepto que fai referencia á acumulación de grandes cantidades de datos e aos procedementos usados para atopar patróns repetitivos dentro deses datos. O fenómeno do Big Data tamén é chamado datos a gran escala. Nos textos científicos en español con frecuencia úsase directamente o termo en inglés Big Data, tal como aparece no ensaio seminal de Viktor Schönberger Big data: A revolución dos datos masivos


Actividades optativas

Tema 1. Sociedade do coñecemento. Actividade 3. Cidades intelixentes

ACTIVIDADE 3.pdf
Desenrola os seguintes conceptos da páxina 15 do libro mediante parágrafos de 15 liñas aproximadamente e letra de tamaño 12, ampliando a información do libro:
  • eAdministración.
  • Teletrabajo.
  • Gestión de tráfico.
  • eSalud.


Tema 1. Sociedade do Coñecemento. Actividade 4. Identidade dixital

 ACTIVIDADE4.pdf
Desenrola os seguintes conceptos da páxina 15 ca información do libro (non é necesario engadir nada máis) e busca 2 imaxes para ilustrar cada concepto. Compón un documento de 2 ou 3 páxinas.

  • DNIe.
  • Certificado dixital.

Tema 1. Sociedade do Coñecemento: Intelixencia Artificial

Intelixencia Artificial

  1. Definición de Intelixencia Artificial explicando para qué serven as súas técnicas e metodoloxías.
  2. Obxectivos básicos.
  3. Definición de Sistemas de Procesamento de linguaxe natural.
  4. Definición de Recoñecemento de Visión.
  5. Definición de Sistemas Baseados no Coñecemento e Sistemas Expertos.
  6. Definición de Redes Neuronais.
  7. Definición de Sistemas Inductivos.


1.A Intelixencia Artificial hai que enmarcala nun contexto evolutivo xa que está á vangarda das investigacións en informática e continuamente ábrense novas vías de investigación. En consecuencia non existe unha única definición de Intelixencia Artificial senón que esta depende da perspectiva desde a cal se tente realizar:

1. Desde a perspectiva de Intelixencia (Brown, 1997: 1): intelixencia artificial trata de construír máquinas intelixentes que actúen como nós esperamos que a xente actúe.

2. Desde a perspectiva da investigación (Brown, 1997:2): a intelixencia artificial estuda como lograr que as máquinas realicen tarefas que, polo momento, son realizadas mellor polos seres humanos.

En resumo poderiamos dicir que a Intelixencia Artificial está formada por unha serie de técnicas e metodoloxías encamiñadas a resolver problemas non estruturados que necesitan do coñecemento para a súa resolución xa que carecen dunha resposta inmediata e mesmo presentan máis dunha solución como consecuencia da existencia de incerteza ou ambigüidade nos resultados finais ou parciais. Para a resolución dos devanditos problemas, a Intelixencia Artificial recorre aos algoritmos ou ás regras heurísticas.

2.A Intelixencia Artificial é unha rama da Informática, xurdida ao redor dosanos cincuenta, que persegue á vez dous obxectivos básicos:

1.- Estudar o comportamento intelixente dos seres humanos, incluíndo
tanto o aspecto cognoscitivo como o perceptual, co fin de simulalo nun
computador.

2.- Facer máquinas intelixentes e programas capaces de imitar o comportamento humano intelixente, é dicir que poidan realizar as operacións humanas de ver, oir, falar, razoar, xulgar, comprender, aprender da experiencia e comunicarse como o fan as persoas humanas.


3.Os sistemas de procesamiento da linguaxe natural son sistemas cuxo obxectivo é o tratamento automático da información lingüística, é dicir, trátase de sistemas nos que o usuario introduce os datos nocomputador utilizando o mesmo linguaxe que utiliza para comunicarse con outras persoas, o computador codifica esa información en linguaxe de máquina para podela procesar e, unha vez procesada, xerar a saída adecuada en linguaxe natural.

4.Os sistemas de recoñecemento da visión son programas de computador que realizan tarefas de tratamento de imaxes, para manipulalas, realizar traballos de creatividade, publicidade, edición, controlar procesos industriais, de seguridade, etc., mediante a incorporación da capacidade visual a un computador para que sexa capaz de identificar o que ve. O seu estudo céntrase principalmente no desenvolvemento de sensores capaces de observar a contorna e de poder transmitir o que observan a un robot, co fin de que este retroaliméntese continuamente, en tempo real, e poida cambiar as operacións que realiza en función dos cambios na contorna.


5. Os sistemas baseados no coñecemento son programas informáticos que conteñen o coñecemento dun dominio específico dunha forma explícita e separado do resto do sistema, é dicir, existe unha clara separación entre os coñecementos que posúe o sistema sobre o dominio e os mecanismos de explotación que utiliza o sistema para chegar a establecer as súas conclusións.
Cando o coñecemento que contén o sistema baseado no coñecemento é proporcionado por persoas expertas no dominio, nos atopamos ante os sistemas expertos.
Os sistemas expertos son programas que imitan o proceso de razoamento dos expertos humanos e proporcionan marcos de decisión co tipo de consello similares aos que se recibirían dun experto humano.


6. A redes neuronais son sistemas simulan o proceso de recoñecemento do cerebro humano e do mesmo xeito que as neuronas biolóxicas, estes sistemas están deseñados para aprender da observación e a repetición. As redes neuronais tratan de resolver de forma eficiente problemas nos cales a información é difusa, incerta, contraditoria ou errónea.


7.Os sistemas inductivos xeran unha árbore de decisión a partir dun conxunto de exemplos que constitúen o conxunto de adestramento. É dicir, se trata de sistemas que parten dun conxunto de exemplos segundo un atributo, e van seleccionando ata que todos os exemplos do subconjunto elixido pertenzan a unha mesma clase conduzan a un mesmo resultado. Estes sistemas son útiles en aplicacións simples onde o conxunto de adestramento é relativamente completo e exacto, coñécense todos os datos e as súas solucións.

xoves, 29 de outubro de 2015

Tema 1 Sociedade do Coñecemento: NANOTECNOLOXÍA

 NANOTECNOLOXÍA 

  1. Definición de Nanotecnoloxía, incluindo a definición de nanómetro.
  2. Nanoelectrónica: a qué dará lugar? Relación coa tecnoloxía Informática.
  3. Nanobiotecnoloxía: qué disciplinas combina? Aplicacións en Medicina.
  4. Aplicacións á producción e almacenamento de enerxía.
  5. Avances en Ciencias de Materiais.
  6. Fabricación a nivel nanométrico.
  7. Beneficios para a investigación sobre alimentos, auga e medio ambiente.
  8. Contribución á seguridade.
  9. Exemplos de produtos comercializados actualmente desenrolados a través de nanotecnoloxías 


1. A nanotecnoloxía non é unha tecnoloxía específica; nin sequera un grupo de tecnoloxías ben definidas. A nanotecnoloxía é máis ben un campo moi amplo e heteroxéneo da tecnoloxía no que se deseñan, caracterizan, producen e aplican estruturas, compoñentes e sistemas mantendo un control sobre o tamaño e a forma dos seus elementos constituíntes (átomos, moléculas ó macromoléculas) a nivel da escala dos nanómetros, de tal maneira que ditas estruturas, compoñentes ou sistemas posúen polo menos unha propiedade característica nova ou mellorada debido ao pequeno tamaño dos seus constituíntes.
A nanotecnoloxía utiliza un amplo rango de disciplinas científico-técnicas co fin de estudar materiais, partículas e estruturas que implican a creación ou presenza de elementos que teñen polo menos
unha dimensión espacial inferior aos 100nm, sendo un nanómetro a millonésima parte dun milímetro. Os materiais constituídos por estruturas tan pequenas, a miúdo presentan propiedades distintas aos materiais tradicionais independentemente de que estean compostos polos mesmos constituíntes químicos. Por exemplo, poden presentar novas propiedades mecánicas, ópticas, químicas, magnéticas ou electrónicas.Aínda que a nanotecnoloxía atópase aínda na súa infancia, xa se considera que constituirá unha auténtica revolución industrial no século XXI.


 2.A nanoelectrónica dará lugar a sistemas de almacenamento de datos de moi alta densidade de rexistro (por exemplo, 1 Terabit/polgada2) e as novas tecnoloxías de visualización a base de plásticos flexibles. A longo prazo, o desenvolvemento da nanoelectrónica molecular ou biomolecular, a espintrónica e a informática cuántica abrirán novos horizontes á tecnoloxía informática. A nanoelectrónica estará na orixe dunha nova xeración de computadores, teléfonos, automóbiles, electrodomésticos e calquera sistema de automatización necesario en calquera equipo de aplicación industrial ou doméstico.

 3. No caso da nanobiotecnología, está a combinarse a enxeñería a nivel molecular coa bioloxía, ben manipulando directamente sistemas vivos, ou creando biochips como os que xa se están producindo na actualidade inspirados en materiais biolóxicos. Nun futuro próximo, a nanobiotecnología proveranos con novas innovacións extraordinarias no campo do medicamento por exemplo, con novos sistemas de diagnóstico miniaturizados que poderían implantarse e utilizarse na detección precoz de enfermidades, recubrimientos e nanocompuestos desenvolvidos mediante o recurso ás nanotecnoloxías, non exclusivamente en a súa produción senón nos conceptos de deseño dos materiales constituíntes, que mellorarán a bioactividad e biocompatibilidad dos implantes, novas matrices soporte capaces de auto estruturarse que están a facilitar o desenvolvemento de unha nova xeración de materiais no ámbito da enxeñería de tecidos e dos materiais biomiméticos, abrindo a posibilidade, a longo prazo, de conseguir a síntese de órganos de substitución. Están a desenvolverse novos sistemas de administración dirixida de medicamentos e recentemente conseguiuse levar e introducirpartículas ao interior de células cancerosas para o seu tratamento, por exemplo, mediante calor.


 4. Campo da produción e almacenamento de enerxía poderá beneficiarse, por exemplo, de os novos desenvolvementos en pilas de combustible ou sólidos lixeiros nanoestructurados que teñen o potencial para un almacenamento eficaz do hidróxeno. Están a desenvolverse tamén células solares fotovoltaicas eficaces e de baixo custo (por exemplo a «pintura solar»). Os avances no campo das nanotecnoloxías tamén permitirán aforros enerxéticos a través dunha mellora dos illamentos, do transporte e dunha iluminación máis eficaz.


5.Os avances da ciencia dos materiais mediante o recurso ás nanotecnoloxías son de gran alcance e o seu impacto deixarase sentir en case todos os sectores. As nanopartículas xa se empregan para reforzar materiais ou funcionalizar cosméticos. Recórrese ao uso de nanoestructuras superficiais para conseguir superficies resistentes ao relado, hidrófugas, limpas ou estériles. O enxerto selectivo de moléculas orgánicas a través da nanoestructuración superficial permitirá avanzar na fabricación de biosensores e de dispositivos electrónicos moleculares. Así mesmo, pódense mellorar e facer avanzar enormemente os rendementos dos materiais en condicións extremas, coas consecuentes aplicacións nos sectores espacial e aeronáutico.


6. A fabricación a nivel nanométrico esixe un novo enfoque interdisciplinar tanto na investigación como nos procesos de fabricación. Conceptualmente considéranse dúas vías de traballo: a primeira consiste na miniaturización dos microsistemas denominado enfoque «de arriba abaixo» ou «top-down» e a segunda, en imitar a natureza mediante o desenvolvemento de estruturas a partir dos niveis atómico e molecular denominado enfoque «de abaixo arriba» ou «bottom-up». O primeiro podería describirse como un proceso de ensamblaxe, o segundo como un proceso de síntese. O enfoque de abaixo a arriba atópase en fase inicial de desenvolvemento, pero o seu impacto potencial é de gran alcance e podería alterar as rutas actuais de produción


7. A investigación sobre os alimentos, a auga e o medio ambiente tamén pode beneficiarse das nanotecnoloxías con, por exemplo, o desenvolvemento de instrumentos para detectar e neutralizar a presencia de microorganismos ou praguicidas. Mediante novas técnicas de nanoetiquetado miniaturizado podría realizarse o seguimento desde orixe dos alimentos importados. O desenvolvemento de métodos de recuperación baseados no uso de nanotecnoloxías (por exemplo, técnicas foto-catalíticas) permiten paliar e limpar o efecto da contaminación e outros danos ambientais (por exemplo, contaminación por petróleo da auga ou do chan).


8.A contribución á seguridade poderá realizarse a través de, por exemplo, novos sistemas de detección de alta especificidade de alerta precoz ante axentes químicos ou biolóxicos, sensibles ata o nivel molecular. O nanoetiquetado dos billetes de banco podería contribuír á protección da propiedade. Tamén está en marcha o desenvolvemento de novas técnicas criptográficas para a comunicación de datos.

9. Xa se comercializaron varios produtos desenvolvidos a través das nanotecnoloxías. Trátase de produtos sanitarios (vendaxes, válvulas cardíacas, etc.), compoñentes electrónicos, pintura resistente ao relado, equipos deportivos, teas antiarrugas e antimanchas e lociones solares.


venres, 23 de outubro de 2015

Tema 1 Sociedade do Coñecemento: ROBOTICA


ROBOTICA.


  1. Definición completa de Robot e Robótica. Explica os termos reprogramable e multifuncional aplicados a un robot.
  2. Características dos robots. 
  3. Tipos de robots según o sistema de coordenadas. Captura de pantalla os debuxos de sistemas de coordenadas e os pegas en Open Office Draw, os recortas e engades os textos correspondentes co cadro de textos que aparece no cadro de ferramentas da parte inferior da pantalla. Unha vez rematado exportas o arquivo en formato .PNG e o insertas como imaxe no teu blog
  4. Tipos de sensores empregados nos robots. En cada apartado inclue unha imaxe.
  5. Clasificación xeral. En cada apartado inclue unha imaxe


1.En 1979, o ''Robot Institute of America'' define a un robot como: 'Un manipulador reprogramable e multifuncional deseñado para trasladar materiais, pezas, ferramentas ou aparellos específicos a través dunha serie de movementos programados para levar a cabo unha variedade de tarefas'. Os robots son capaces de realizar tarefas repetitivas de formamáis rápida, barata e precisa que os seres humanos. Dise que un robot ten intelixencia artificial (I.A.) debido a que ten a capacidade de obter información da súa contorna e en función desta actuar. Considérase a un robot como un axente autónomo intelixente cando cumpre os seguintes requisitos:
- Autonomía: O sistema de navegación reside na propia máquina, que debe operar sen conexión física a equipos externos.
- Intelixencia: O robot posúe capacidade de razoar ata o punto de ser capaz de tomar as súas propias decisións e de seleccionar, fusionar e integrar as medidas das súas sensores.

Poderiamos aproximarnos a unha definición de Robótica como:O deseño, fabricación e utilización de máquinas automáticas programables co fin de realizar tarefas repetitivas como o ensamble de automóbiles, aparellos, etc. e outras actividades. Segundo Isaac Asimmov, a Robótica é a tecnoloxía aplicada aos robots.


O termo multifuncional significa que pode desempeñar varias funcións.
O termo reprogramable significa que poden ser reprogramados; cuxo programa se pode substituír con outro.
Estes termos asócianse á robótica porque os robots poden desempeñar diversas funcións para cumprir diversas funcións, xa que son capaces de mover materiais, pezas, ferramentas ou outros dispsitivos según traxectorias variables, programadas para realizar tareas diversas.

2- CARACTERÍSTICAS DUN ROBOT

Os robots poden ser de diferentes deseños do mesmo xeito que programas, todo depende da función que vaian realizar. O que se se coñece son as diferentes características que poden posuír, entre estas atopamos:

- A precisión
que teñen á hora de realizar unha acción ou movemento.

- A capacidade de carga, en quilogramos que o robot pode manexar.

- O grao de liberdade que teñen cos seus movementos. Adoita coincidir co non de articulacións que ten o robot.

- O sistema de coordenadas que especifica a que direccións se realizasen as súas movementos e posicións. Estas poden ser coordenadas cartesianas (x,y,z), cilíndricas, etc.


3-Tipos de robots según o sistema de coordenadas.


4-Sensores  

Existe unha gran variedade de sensores, entre eles podemos citar:

- Sensores de temperatura:
Un exemplo son os termistores: trátase de resistencias cuxo valor ascende con a temperatura (termistor PTC) ou ben diminúe coa temperatura (termistor NTC). Por tanto, depende da temperatura que o termistor permita ou non o paso da
corrente polo circuíto de control do sistema. O símbolo e a aparencia dun termistor é:


- Sensores de posición:

Entre outros temos:

- Finais de carreira: Trátase dun interruptor que consta dunha pequena
peza móbil e dunha peza fixa que se chama NA, normalmente aberto, ou NC,
normalmente pechado.


-Magnéticos: Detectan os campos magnéticos que provocan os imáns ou as
correntes eléctricas. O principal é o chamado interruptor Reed; consiste nun par
de láminas metálicas de materiais ferromagnéticos metidas no interior dunha
cápsula que se atraen en presenza dun campo magnético, pechando o circuíto.
O interruptor Reed pode substituír aos finais de carreira para detectar a
posición dun elemento móbil, coa vantaxe de que non necesita ser empuxado
fisicamente polo devandito elemento senón que pode detectar a proximidade sen contacto directo


 -Ópticos: Detectan a presenza dunha persoa ou dun obxecto que nterrumpen o feixe de luz que lle chega ao sensor.Os principais sensores ópticos son as fotorresistencias, as LDR.


- Sensores de humidade
Baséanse en que a auga non é un material illante como o aire senón que ten unhacondutividade eléctrica. Por tanto un par de cables eléctricos espidos (sen cinta illante recubríndoos) van conducir unha pequena cantidade de corrente se o ambiente é húmido; se colocamos un transistor en zona activa que amplifique esta corrente temos un detector de humidade.


- Sensores de son

Mediante un diafragma que ao moverse polas ondas sonoras, despraza a placa dun condensador facendo variar a súa capacidade.


5- CLASIFICACIÓN XERAL

Desde un punto de vista moi xeral os robots poden ser dos seguintes tipos:

Androides:
Os androides son dispositivos que se parecen e actúan como seres humanos. Os robots de hoxe en día veñen en todas as formas e tamaños, pero fóra dos robots que aparecen nas feiras e espectáculos, non se parecen ás persoas e por tanto non son androides. Actualmente, os androides reais só existen na imaxinación e nas películas de ficción.


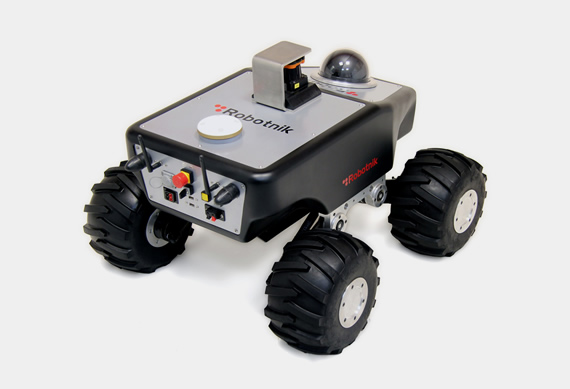
Móbiles:
Os robots móbiles están provistos de patas, rodas ou orugas que os capacitan para
desprazarse de acordo á súa programación. Elaboran a información que reciben a través de
os seus propios sistemas de sensores e empréganse en determinado tipo de instalacións
industriais, sobre todo para o transporte de mercadorías en cadeas de produción e
almacéns. Tamén se utilizan robots deste tipo para a investigación en lugares de
difícil acceso ou moi distantes, como é o caso da exploración espacial e das
investigacións ou rescates submarinos.


Industriais:
Os robots industriais son dispositivos mecánicos e electrónicos destinados a realizar de
forma automática (sen a intervención humana) determinados procesos de fabricación ou
manipulación. Os robots industriais, na actualidade, son con moito os máis
frecuentemente atopados. Xapón e Estados Unidos lideran a fabricación e consumo de
robots industriais sendo Xapón o número uno.

Os robots industriais xorden pola necesidade de:

- Fabricar produtos de maneira económica. 
- Que os produtos sexan de calidade.
- Que dun mesmo produto póidanse elixir moitas opcións.

Como exemplo, pensa nun automóbil, dun mesmo modelo, podes elixir, a cor, o número de portas, o tipo de lamias, con ou sen alerón e todas as opcións de acabado
interior. Unha fábrica de coches, que constrúe cada día uns mil coches, cada un cos seus
distintas opcións, necesita utilizar robots para que estes coches podámolos comprar a
un prezo alcanzable e teñamos garantía do seu funcionamento.

Robots para próteses médicas:
Son as próteses robóticas e os recentes robots de asistencia en quirófano (como o robot
cirurxián Dá Vinci)